果蝇大脑真的被「上传」到电脑了吗?把 Eon 的演示拆成四层来看
果蝇大脑真的被「上传」到电脑了吗?把 Eon 的演示拆成四层来看
2026 年 3 月 8 日,旧金山的初创公司 Eon Systems 发了一条帖子:「We've uploaded a fruit fly.」视频里,一只虚拟果蝇循着看不见的味觉线索走向香蕉片,身上落了灰就停下来梳理,梳完继续走,最后开吃。很多人第一次知道:一只动物的大脑,可以被完整地复制进电脑。
真是这样吗?我用他们用到的开源组件在一台 Mac mini 上把这套东西拼了一遍,又逐条读了 Eon 的两篇原文和背后的三篇 Nature 论文。先给结论:
- 被复制的是一张接线图:一只雌果蝇大脑里 139,255 个神经元之间谁连着谁、连了几个突触。这部分是扎实的,2024 年发表在 Nature 上,数据公开。
- 「让它动起来」的那部分,大多不来自这张图。 走路、梳理、进食的动作由身体模型里现成的控制器完成,脑和身体之间的对应关系是人手工选的。这是 Eon 自己在技术文章里写明的。
- 流传最广的「91% 行为准确率」被误读了。 它的出处是 2024 年的一篇论文:模型对进食和梳理回路做了 164 条可检验的预测,91% 与实验一致。那是回路层面的预测,不是这只虚拟果蝇的行为评分。
下面一层一层拆。
「上传」由四层拼成
Eon 在帖子里说,他们只用了四样东西:连接图、按突触数定的权重、兴奋/抑制神经元的划分,以及「漏电积分—发放」(LIF)神经元模型。技术文章里则写得更完整:这是一次集成,把几项已经发表的成果接在了一起。
| 层 | 是什么 | 谁做的 | 开源情况 |
|---|---|---|---|
| ① 接线图 | 13.9 万个神经元、5,450 万个突触的连接组 | FlyWire 联盟,Nature 2024 | 数据公开,CC BY-NC 4.0 |
| ② 神经元模型 | 每个神经元简化成 LIF 单元,全脑在 Brian2 里跑 | Shiu 等,Nature 2024(2023 年预印本) | 代码 MIT |
| ③ 身体 | 按 X 光显微 CT 扫描建模的果蝇身体,87 个独立关节,跑在 MuJoCo 物理引擎里 | NeuroMechFly v2,Wang-Chen 等 2024 | Apache-2.0 |
| ④ 脑—体接口 | 把少数下行神经元的放电,翻译成转向、前进、梳理、进食指令 | Eon | 未见公开代码 |
另外还有一个视觉模型(Lappalainen 等 2024,flyvis)把复眼画面转成视觉神经元的活动,再喂进全脑模型。但 Eon 自己写道,这部分目前「有点装饰性」,对行为输出影响不大。
前三层都是学术界多年的积累,Eon 的新贡献主要在第四层,以及把四层接成闭环:感觉输入 → 脑 → 动作 → 新的感觉输入,每 15 毫秒同步一次。
第一层:接线图是怎么来的
这张图来自一只成年雌果蝇的大脑(数据集名叫 FAFB,Female Adult Fly Brain)。大脑被切成几千片超薄切片,每片用电子显微镜成像,AI 把每根神经纤维描出来,再由科研人员和世界各地的公民科学家逐个纠错。Nature 论文估计,人工校对一共花了约 33 人年。
结果是 139,255 个神经元、5,450 万个突触。果蝇的突触密度是每立方微米 7.4 个,哺乳动物皮层不到 1 个。
我把公开数据下载下来核对过:连接表有 15,091,983 行,把每行的突触数加起来是 54,492,922,和论文对得上(完整过程见果蝇大脑怎么下载)。
所以从结构上说,「复制」是真的——而且复制的确实是某一只真实果蝇的大脑。
第二层:让接线图「活」起来的神经元模型
光有接线图,电脑不会做任何事。Shiu 等人给每个神经元配了一个最简单的动力学:膜电位受输入推动,到阈值就发一个脉冲,然后复位。连接强度直接等于突触数,正负由预测的神经递质决定。整个模型只有一个自由参数:单个突触能让下游膜电位变化多少。
就这么简单的模型,已经能预测出真实的回路功能。他们刺激糖味觉神经元,模型预测出哪些神经元会被激活、控制伸喙的运动神经元会不会放电;再去真实果蝇上用光遗传学验证。论文原文是:
Across 164 predictions we were able to test empirically, 91% were consistent with our empirical results.
(在 164 条能用实验检验的预测中,91% 与我们的实验结果一致。)
这就是「91%」的出处。 Eon 的帖子说「上传的果蝇有 91% 的行为准确率」,但这个数字衡量的是:刺激或沉默某些神经元时,模型对进食和梳理回路里神经活动的预测准不准。它不是对那只在虚拟世界里走来走去的果蝇打的分,而且早在接上身体之前就测完了。
同一篇论文还写明了一件事:
The baseline firing of each neuron in our model is 0 Hz.
(模型中每个神经元的基线放电率为 0 Hz。)
也就是说,不给输入,这颗脑是完全安静的。
第三、四层:身体和接口
NeuroMechFly 的身体很精细,但果蝇的「脊髓」——腹神经索——不在 FlyWire 里,控制腿部肌肉的运动神经元也就不在。Eon 在帖子里承认:「我们没法追踪真正的运动神经元,因为身体没有被扫描。」
所以脑和身体之间有一道缺口。Eon 的做法是只读少数几个功能明确的下行神经元:DNa01、DNa02 管转向,oDN1 管前进,触角下行神经元管梳理,运动神经元 MN9 管进食。这些神经元的放电,再交给身体模型里用模仿学习训练好的控制器,由控制器生成腿的具体动作。
他们在技术文章里打了个比方:知道方向盘、油门和刹车的状态,就能预测车怎么走,不用模拟发动机里的每一次燃烧。这个比方很贴切,也说明了问题:演示里「果蝇在走路」的那部分,是身体的控制器在走;脑决定的是往哪边转、走不走、停不停。
果蝇有超过 1,000 个下行神经元,Eon 用到的只是其中几个。
Eon 自己怎么说
值得称道的是,Eon 在 3 月 10 日的技术文章《How the Eon Team Produced a Virtual Embodied Fly》里把局限写得很清楚。摘几条:
- 行为「很大程度上依赖身体模型已有的控制器」,脑与身体之间的许多映射「是手工选的,而不是从连接组推导出来的」。
- 还没有用已知的生物学特征(比如头朝向环形吸引子、中枢模式发生器)来验证模型的内部动力学。
- LIF 模型没有任何可塑性规则,「这只果蝇目前不能形成长期记忆」(帖子原话)。
- 内部状态、可塑性、学习、激素变化「基本缺失」,而饥饿、饱足、唤醒、交配状态、神经调质都会改变真实果蝇的反应。
- 看到逼近物体的逃跑行为,在脑模型里能激活逃跑相关的神经元,但「还没有在身体上实现」。
- 结果「还不应被解读为」证明了仅凭结构就足以还原果蝇的全部行为。
他们的立场是:「上传」是个分级的概念,不是非黑即白。在他们看来,第一次果蝇上传是 Shiu 2023 年那个没有身体的模型,而他们做的是第一次带身体、闭合了感觉—运动环路的上传。
我们复刻后看到了什么
我用同样的开源组件在 Mac mini 上拼了一套,自己写了第四层接口。完整实测里有全部数字,这里只说和「上传」有关的三点:
- 给输入,连接组能算出方向正确的运动信号。 腿尝到糖后转向食物,0.66 秒起进入进食状态;复眼看到黑球逼近,右侧巨纤维在 1.89 秒放电,身体后退。LPLC2 → 巨纤维这条逃跑通路完全是从接线图里「长」出来的。
- 不给输入,它一动不动。 和 Shiu 论文说的一样,基线放电是 0。真实果蝇放进空盒子也会走、停、梳理;这颗「上传」的脑不会。
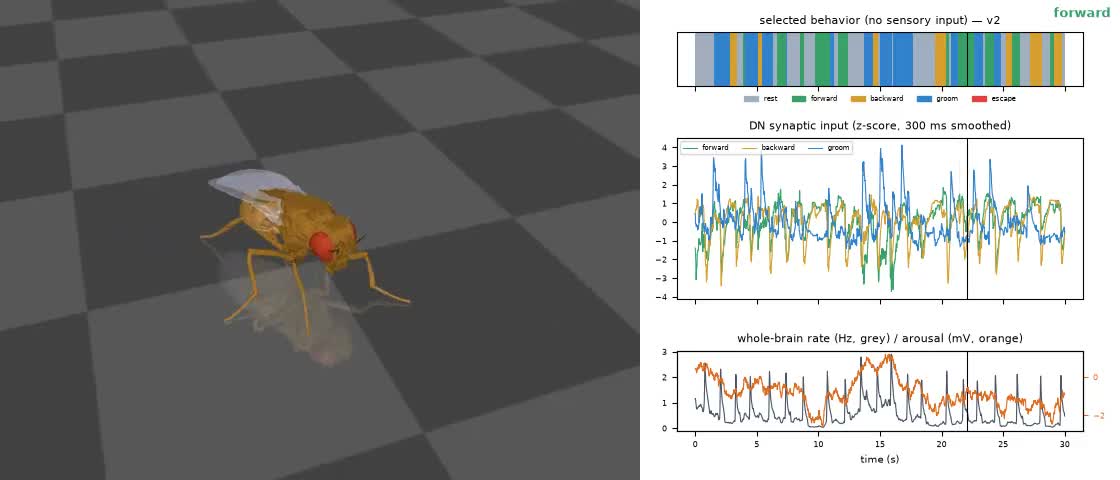
- 要让它自己动,得往方程里加东西。 我加了膜噪声和放电适应两项,它开始在静止、前进、后退、梳理之间自发切换。但节奏、片段长短,很大程度上由我加的参数决定——换一组参数,行为统计就变了。
这三点合起来就是一个清楚的边界:接线图里确实存了大量「刺激 → 反应」的知识;但一只活果蝇的自发性、状态和经验,不在这张图里。
那么,到底算不算「上传」?
把「上传」拆成三种意思,答案就清楚了:
| 「上传」的含义 | 做到了吗 | 依据 |
|---|---|---|
| 复制结构:把一只真实果蝇大脑的接线原样搬进电脑 | ✅ 做到了 | FlyWire:139,255 个神经元、5,450 万个突触,数据公开可核对 |
| 复制功能:电脑里的脑对刺激的反应和真脑一样 | 🌗 部分做到 | 进食、梳理等回路 91% 的预测被实验证实;但没有自发活动、没有学习和内部状态 |
| 复制个体:电脑里的就是那只果蝇,带着它的记忆和习性 | ❌ 没有 | 模型用突触数量当强度,不含突触的真实强度、可塑性和神经调质;那只果蝇学过什么,这里读不出来 |
所以更准确的说法是:科学家复制了一只果蝇大脑的完整接线,并证明这张接线图本身就蕴含了大量行为知识。 这已经是了不起的成就。但「把一只动物上传进电脑」,目前还只做到了第一步。
常见问题
这只电脑里的果蝇有意识吗?
没人知道,Eon 也说「我们不知道它的体验是什么——没有人知道」,但表示会认真对待这种可能性。从模型本身看,它没有自发活动、没有记忆、没有内部状态,不给输入时完全静默。
人脑什么时候能「上传」?
还很远。人脑约有 860 亿个神经元,是果蝇的 60 多万倍;哺乳动物目前只画完了小鼠 1 立方毫米的皮层。算力也是一道坎:果蝇全脑在 Mac mini 上模拟 1 秒脑时间需要十几秒。而且就像上面说的,就算接线图完整,也还缺可塑性、神经调质这些关键部分。
我能自己跑这个果蝇大脑吗?
能,普通电脑就行。模型代码和数据都是公开的,我在 Mac mini 上跑一次官方示例用了 33 秒,步骤和坑见果蝇大脑怎么下载、在自己电脑上跑。不想装环境的话,可以在数字果蝇实验室里直接用浏览器开一只物理仿真的果蝇。
参考
- Eon Systems,We've Uploaded a Fruit Fly,2026-03-08;How the Eon Team Produced a Virtual Embodied Fly,2026-03-10(eon.systems)
- Dorkenwald et al. 2024, Neuronal wiring diagram of an adult brain, Nature. doi:10.1038/s41586-024-07558-y
- Shiu et al. 2024, A Drosophila computational brain model reveals sensorimotor processing, Nature. doi:10.1038/s41586-024-07763-9
- Wang-Chen et al. 2024, NeuroMechFly v2: simulating embodied sensorimotor control in adult Drosophila, Nature Methods
- Lappalainen et al. 2024, Connectome-constrained networks predict neural activity across the fly visual system, Nature