在线玩数字果蝇
下面三个交互全部在你的浏览器里实时算物理(MuJoCo 编译成 WebAssembly),不是动画。点「启动」加载,点一下画面再用键盘操作。
开一只果蝇走障碍赛
三档难度对应三层神经控制:第 1 档由中枢模式发生器(CPG)替你协调六条腿,第 2 档你直接指挥左右两组「三足」,第 3 档一键一条腿——你会立刻明白果蝇为什么不用「想」怎么走路。
1/2/3 切换档位 · 第 1 档 W/A/S/D 前进转向、Q 停 · 第 2 档 G/H 左右三足前迈、F/J 后退 · 空格重来 · 支持手柄
飞行沙盒:翅膀每秒拍 200 多次
翅膀按真实果蝇的拍打波形自动扇动,升力来自 MuJoCo 的流体模型,自稳控制器只调左右翅的微小不对称。你只给方向意图,松手即悬停。浏览器里跑的是真物理,所以固定 0.2 倍慢放。
W/S 前进后退 · A/D 左右转 · 空格上升 · Shift 下降 · R 重来
3D 解剖台:逐个关节掰果蝇的腿
NeuroMechFly 的完整身体模型:拖动滑杆驱动每个关节,打开接触力、关节轴和执行器力的可视化,看清一只昆虫的腿是怎么装配的。
鼠标拖动旋转 · 滚轮缩放 · 右侧面板拖滑杆
全脑模型驱动的行为录像
13.9 万个神经元在浏览器里还跑不动,所以这部分是我们在 Mac mini 上用 FlyWire 全脑 LIF 模型 + 物理身体算好的录像。每段都写了它到底证明了什么。
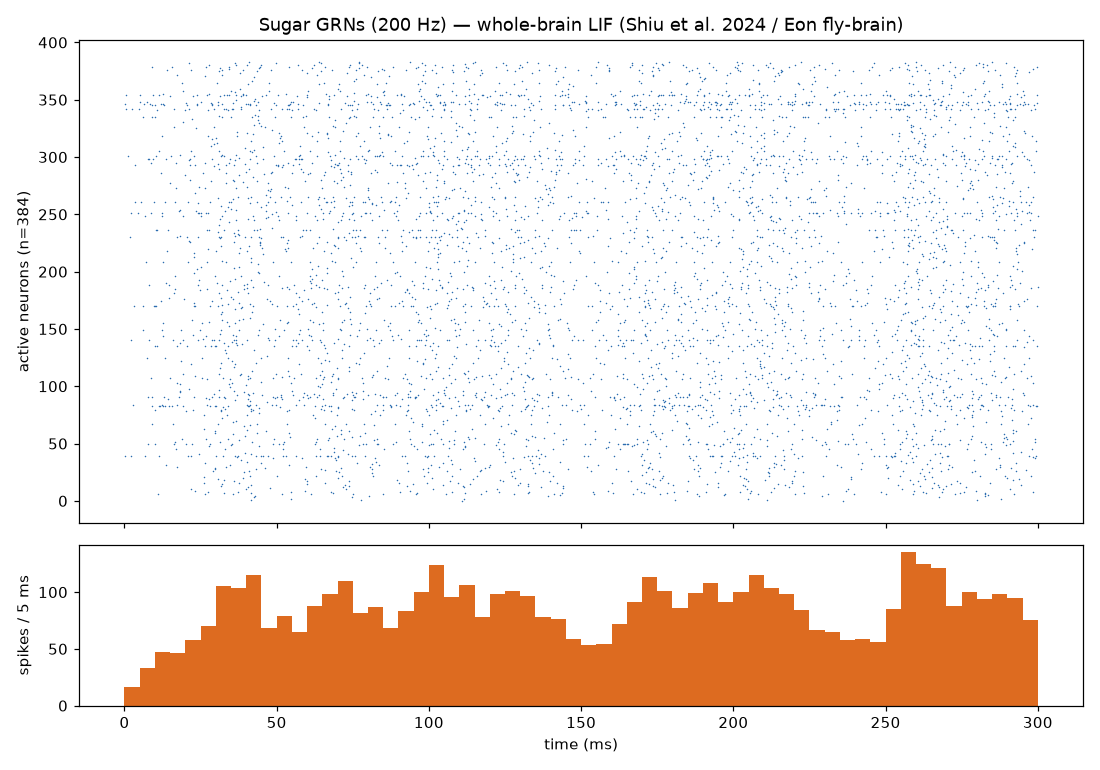
一次「尝到糖」时,全脑在干什么
用 200 Hz 刺激糖味觉神经元 0.3 秒:全脑 384 个神经元被带动,共发出 5,125 个脉冲。每一行是一个神经元,每个点是一次放电。
常见问题
为什么果蝇动得这么慢?
因为是真物理。行走的仿真步长 0.1 毫秒、飞行 0.05 毫秒,浏览器满速也只有实时的几分之一,所以固定慢放(行走约 0.1 倍、飞行 0.2 倍),让不同电脑手感一致。右上角会显示实际达到的倍率。
手机能玩吗?
三个交互都需要键盘(行走也支持游戏手柄),手机上可以看,但没法操作。下面的录像手机上可以正常看。
加载要多久?
行走和 3D 解剖台首次约 4~5 MB,飞行沙盒约 22 MB(果蝇的高精度网格)。资源走 Cloudflare CDN,第二次打开有缓存。
这是谁做的,代码在哪?
行走游戏和 3D 解剖台来自 EPFL 的 NeuroMechFly(flygym),飞行模型来自 Janelia 的 flybody,都是 Apache-2.0 开源;飞行沙盒的自稳控制器和全脑闭环实验是本站在它们之上做的。完整过程见专栏里的实测报告。